Encomendado em dias úteis antes das 14:00 = enviado no mesmo dia e, em 98% dos casos, entregue no dia seguinte. Devolução gratuita 30 dias para refletir 1 ano de garantia

Esquema de ligação e exemplo de código

Como ligar o Placa Controladora de Motor L298N vermelha a um Arduino UNO ou ESP32, com um sketch de exemplo que podes carregar já.

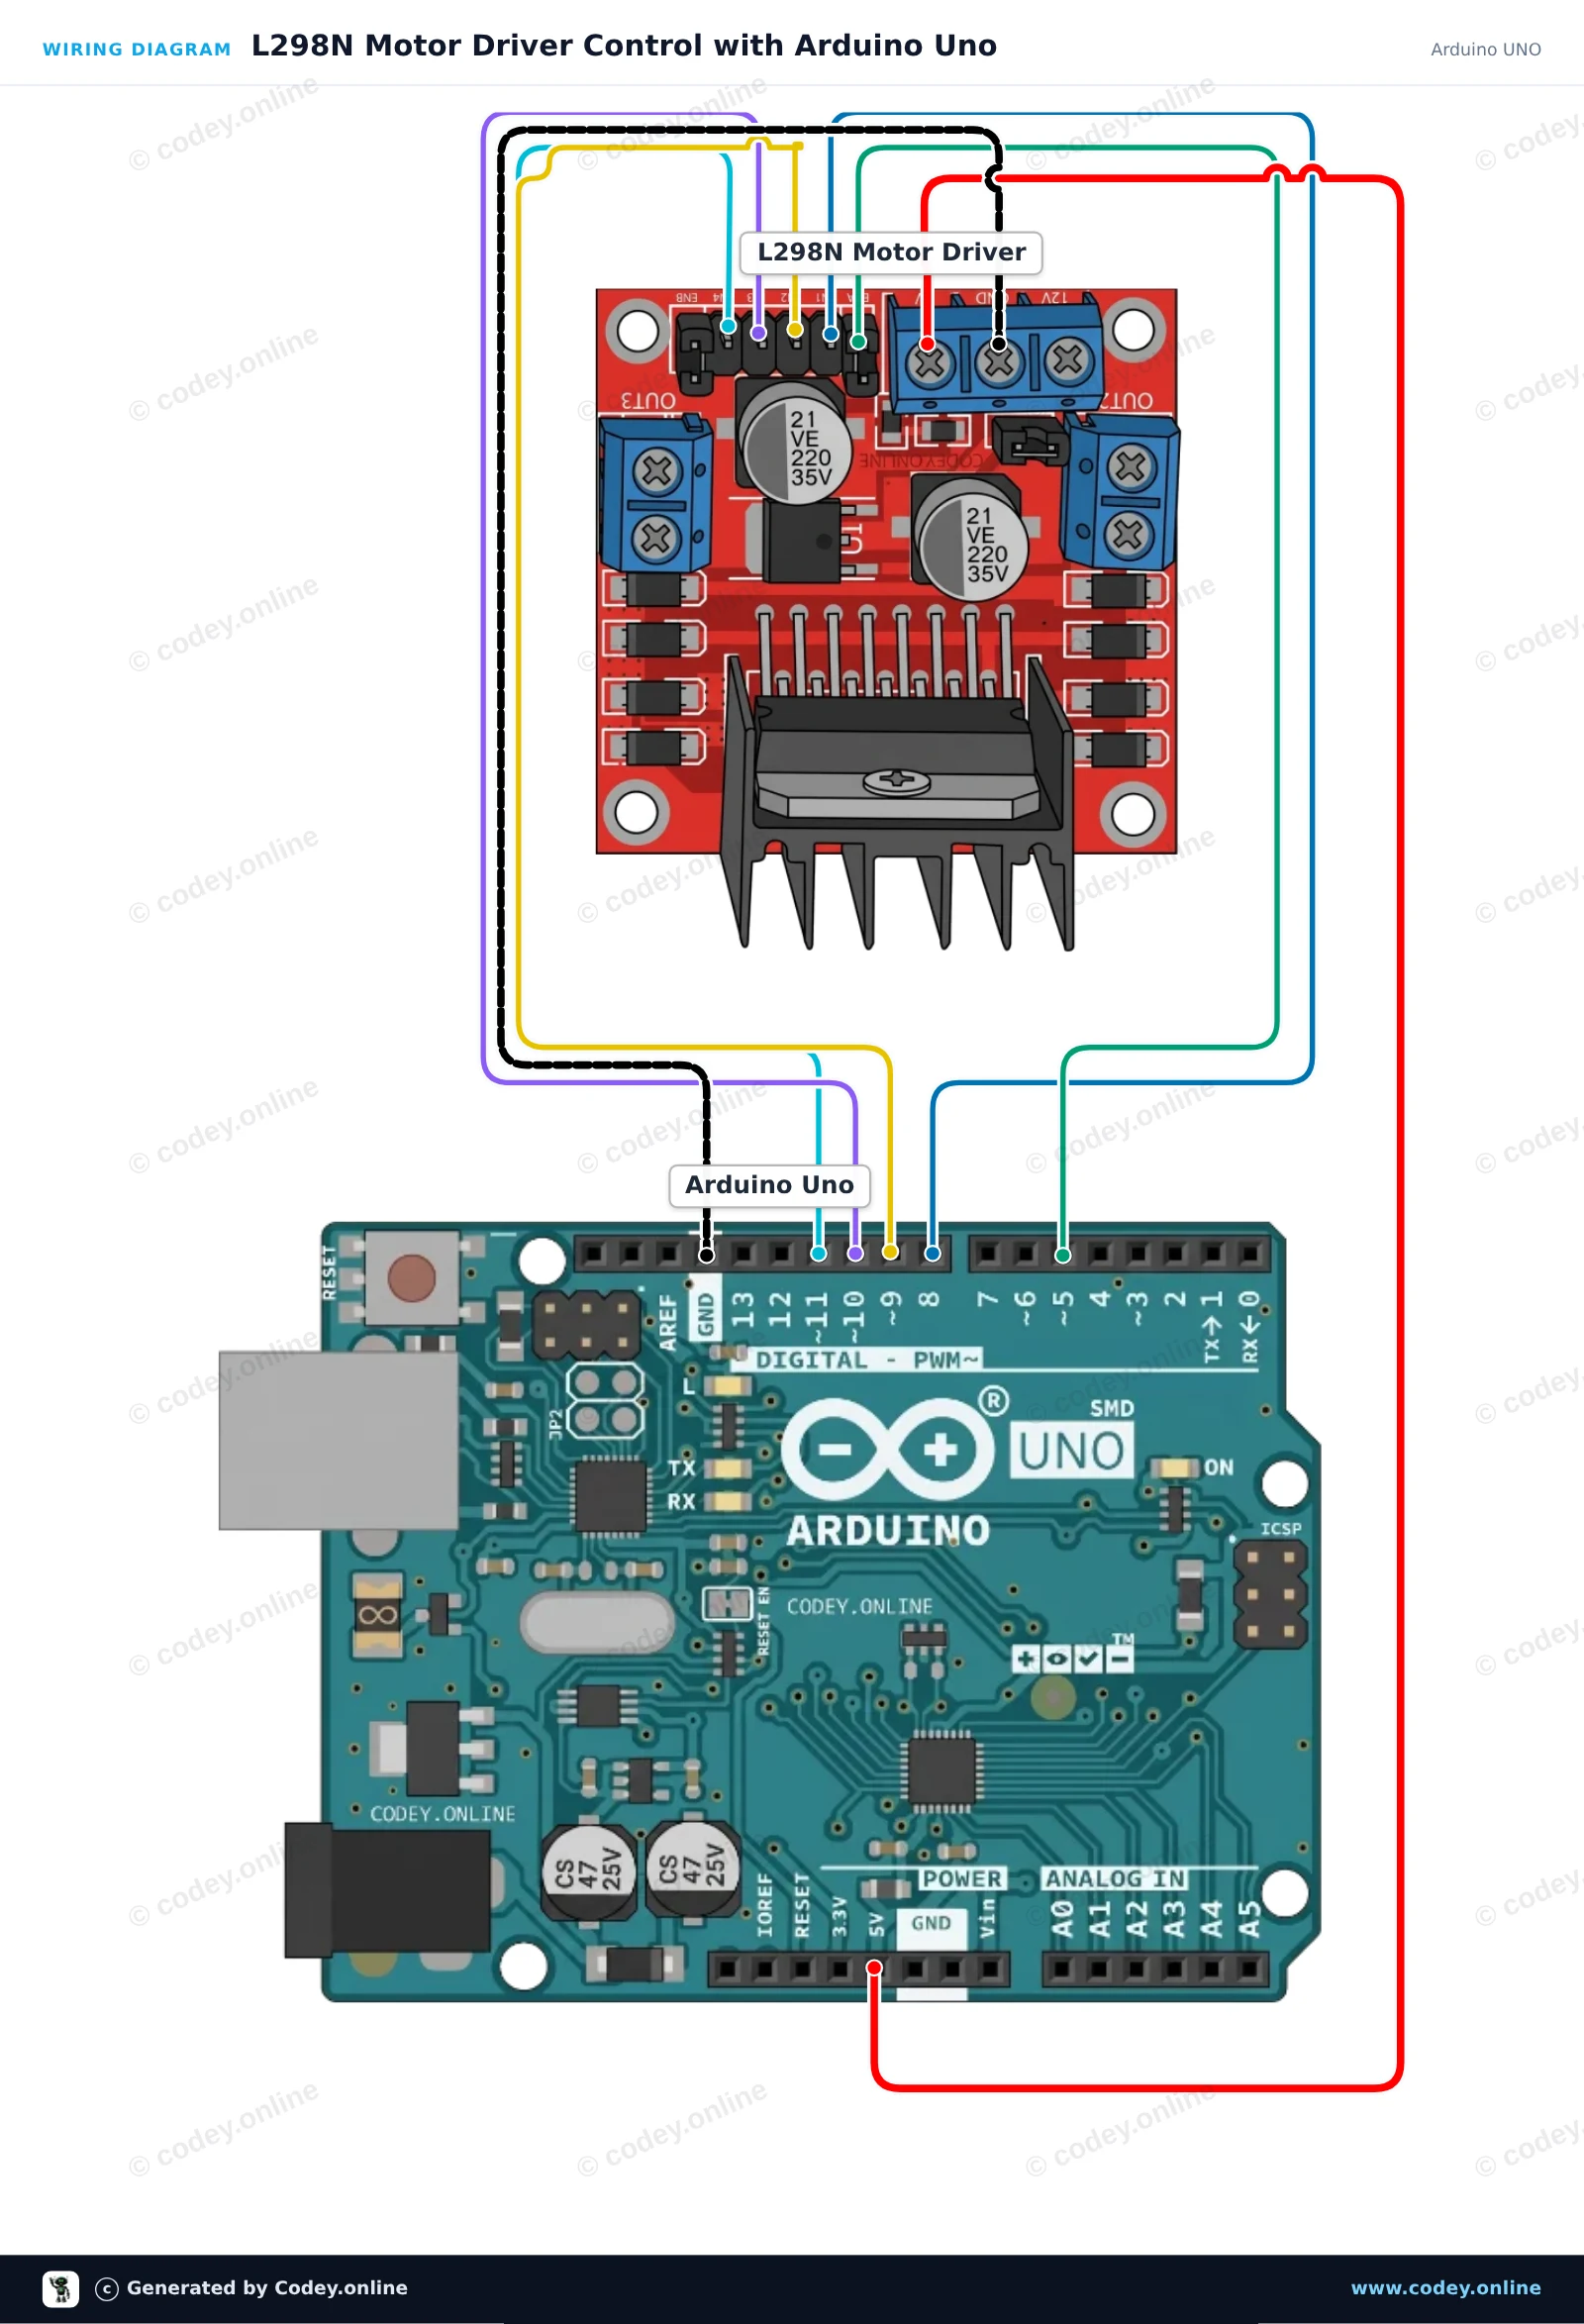
L298N Motor Driver Control with Arduino Uno

This example demonstrates how to control DC motors using an L298N motor driver board. The Arduino sets the motor rotation direction via digital logic pins and adjusts motor speed using PWM on the enable pin. The program cycles the motors forward, stops them, and then drives them in reverse.

Esquema de ligação: Placa Controladora de Motor L298N vermelha num Arduino UNO
Esquema de ligação · Clique para ampliar
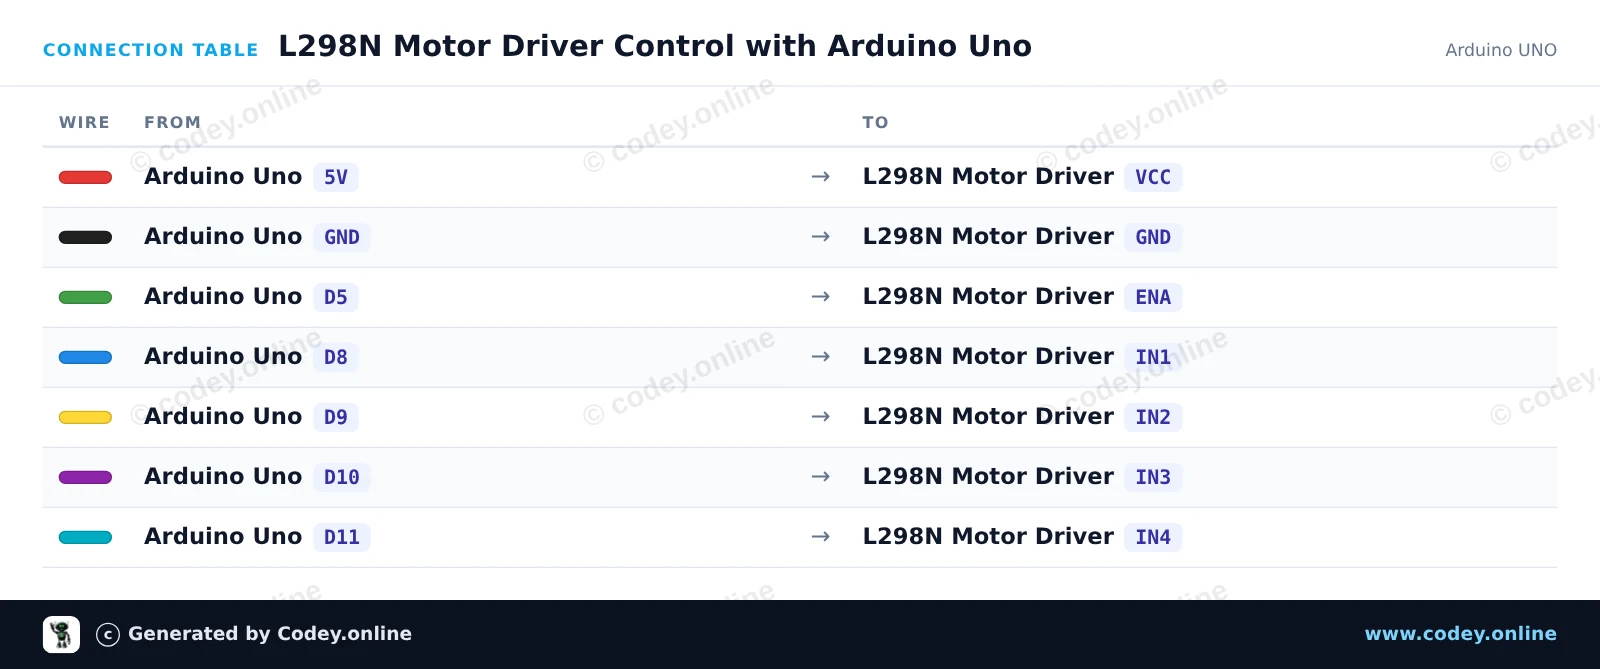
Tabela de ligação: Placa Controladora de Motor L298N vermelha num Arduino UNO
Tabela de ligação · Clique para ampliar
L298N_Motor_Driver_Control_with_Arduino_.ino · compilado e testado
/*
 * ==================================================================
 *  Generated by Codey.online  —  https://www.codey.online
 * ==================================================================
 *  Project   : L298N Motor Driver Control with Arduino Uno
 *  Board     : Arduino UNO (arduino:avr:uno)
 *  Parts     : L298N Motor Driver Board
 *  Libraries : none (built-in)
 *
 *  Codey Online is an AI-powered browser IDE for Arduino and ESP32.
 *  Describe your project and Codey writes the code, draws the wiring
 *  diagram and uploads it to your board, straight from the browser.
 *  This code is free to use, modify and share, without warranty.
 * ==================================================================
 */

// L298N Motor Driver Control Demo

const int ENA_PIN = 5;   // PWM speed control
const int IN1_PIN = 8;   // Motor A direction 1
const int IN2_PIN = 9;   // Motor A direction 2
const int IN3_PIN = 10;  // Motor B direction 1
const int IN4_PIN = 11;  // Motor B direction 2

void stopMotors() {
  digitalWrite(IN1_PIN, LOW);
  digitalWrite(IN2_PIN, LOW);
  digitalWrite(IN3_PIN, LOW);
  digitalWrite(IN4_PIN, LOW);
  analogWrite(ENA_PIN, 0);
}

void driveForward(int speedVal) {
  digitalWrite(IN1_PIN, HIGH);
  digitalWrite(IN2_PIN, LOW);
  digitalWrite(IN3_PIN, HIGH);
  digitalWrite(IN4_PIN, LOW);
  analogWrite(ENA_PIN, speedVal);
}

void driveReverse(int speedVal) {
  digitalWrite(IN1_PIN, LOW);
  digitalWrite(IN2_PIN, HIGH);
  digitalWrite(IN3_PIN, LOW);
  digitalWrite(IN4_PIN, HIGH);
  analogWrite(ENA_PIN, speedVal);
}

void setup() {
  Serial.begin(115200);
  pinMode(ENA_PIN, OUTPUT);
  pinMode(IN1_PIN, OUTPUT);
  pinMode(IN2_PIN, OUTPUT);
  pinMode(IN3_PIN, OUTPUT);
  pinMode(IN4_PIN, OUTPUT);

  stopMotors();
  Serial.println(F("L298N Motor Driver initialized."));
}

void loop() {
  Serial.println(F("Driving forward"));
  driveForward(200);
  delay(2000);

  Serial.println(F("Stopping"));
  stopMotors();
  delay(1000);

  Serial.println(F("Driving reverse"));
  driveReverse(200);
  delay(2000);

  Serial.println(F("Stopping"));
  stopMotors();
  delay(1000);
}

Wiring diagram and example code generated by Codey.online — https://www.codey.online

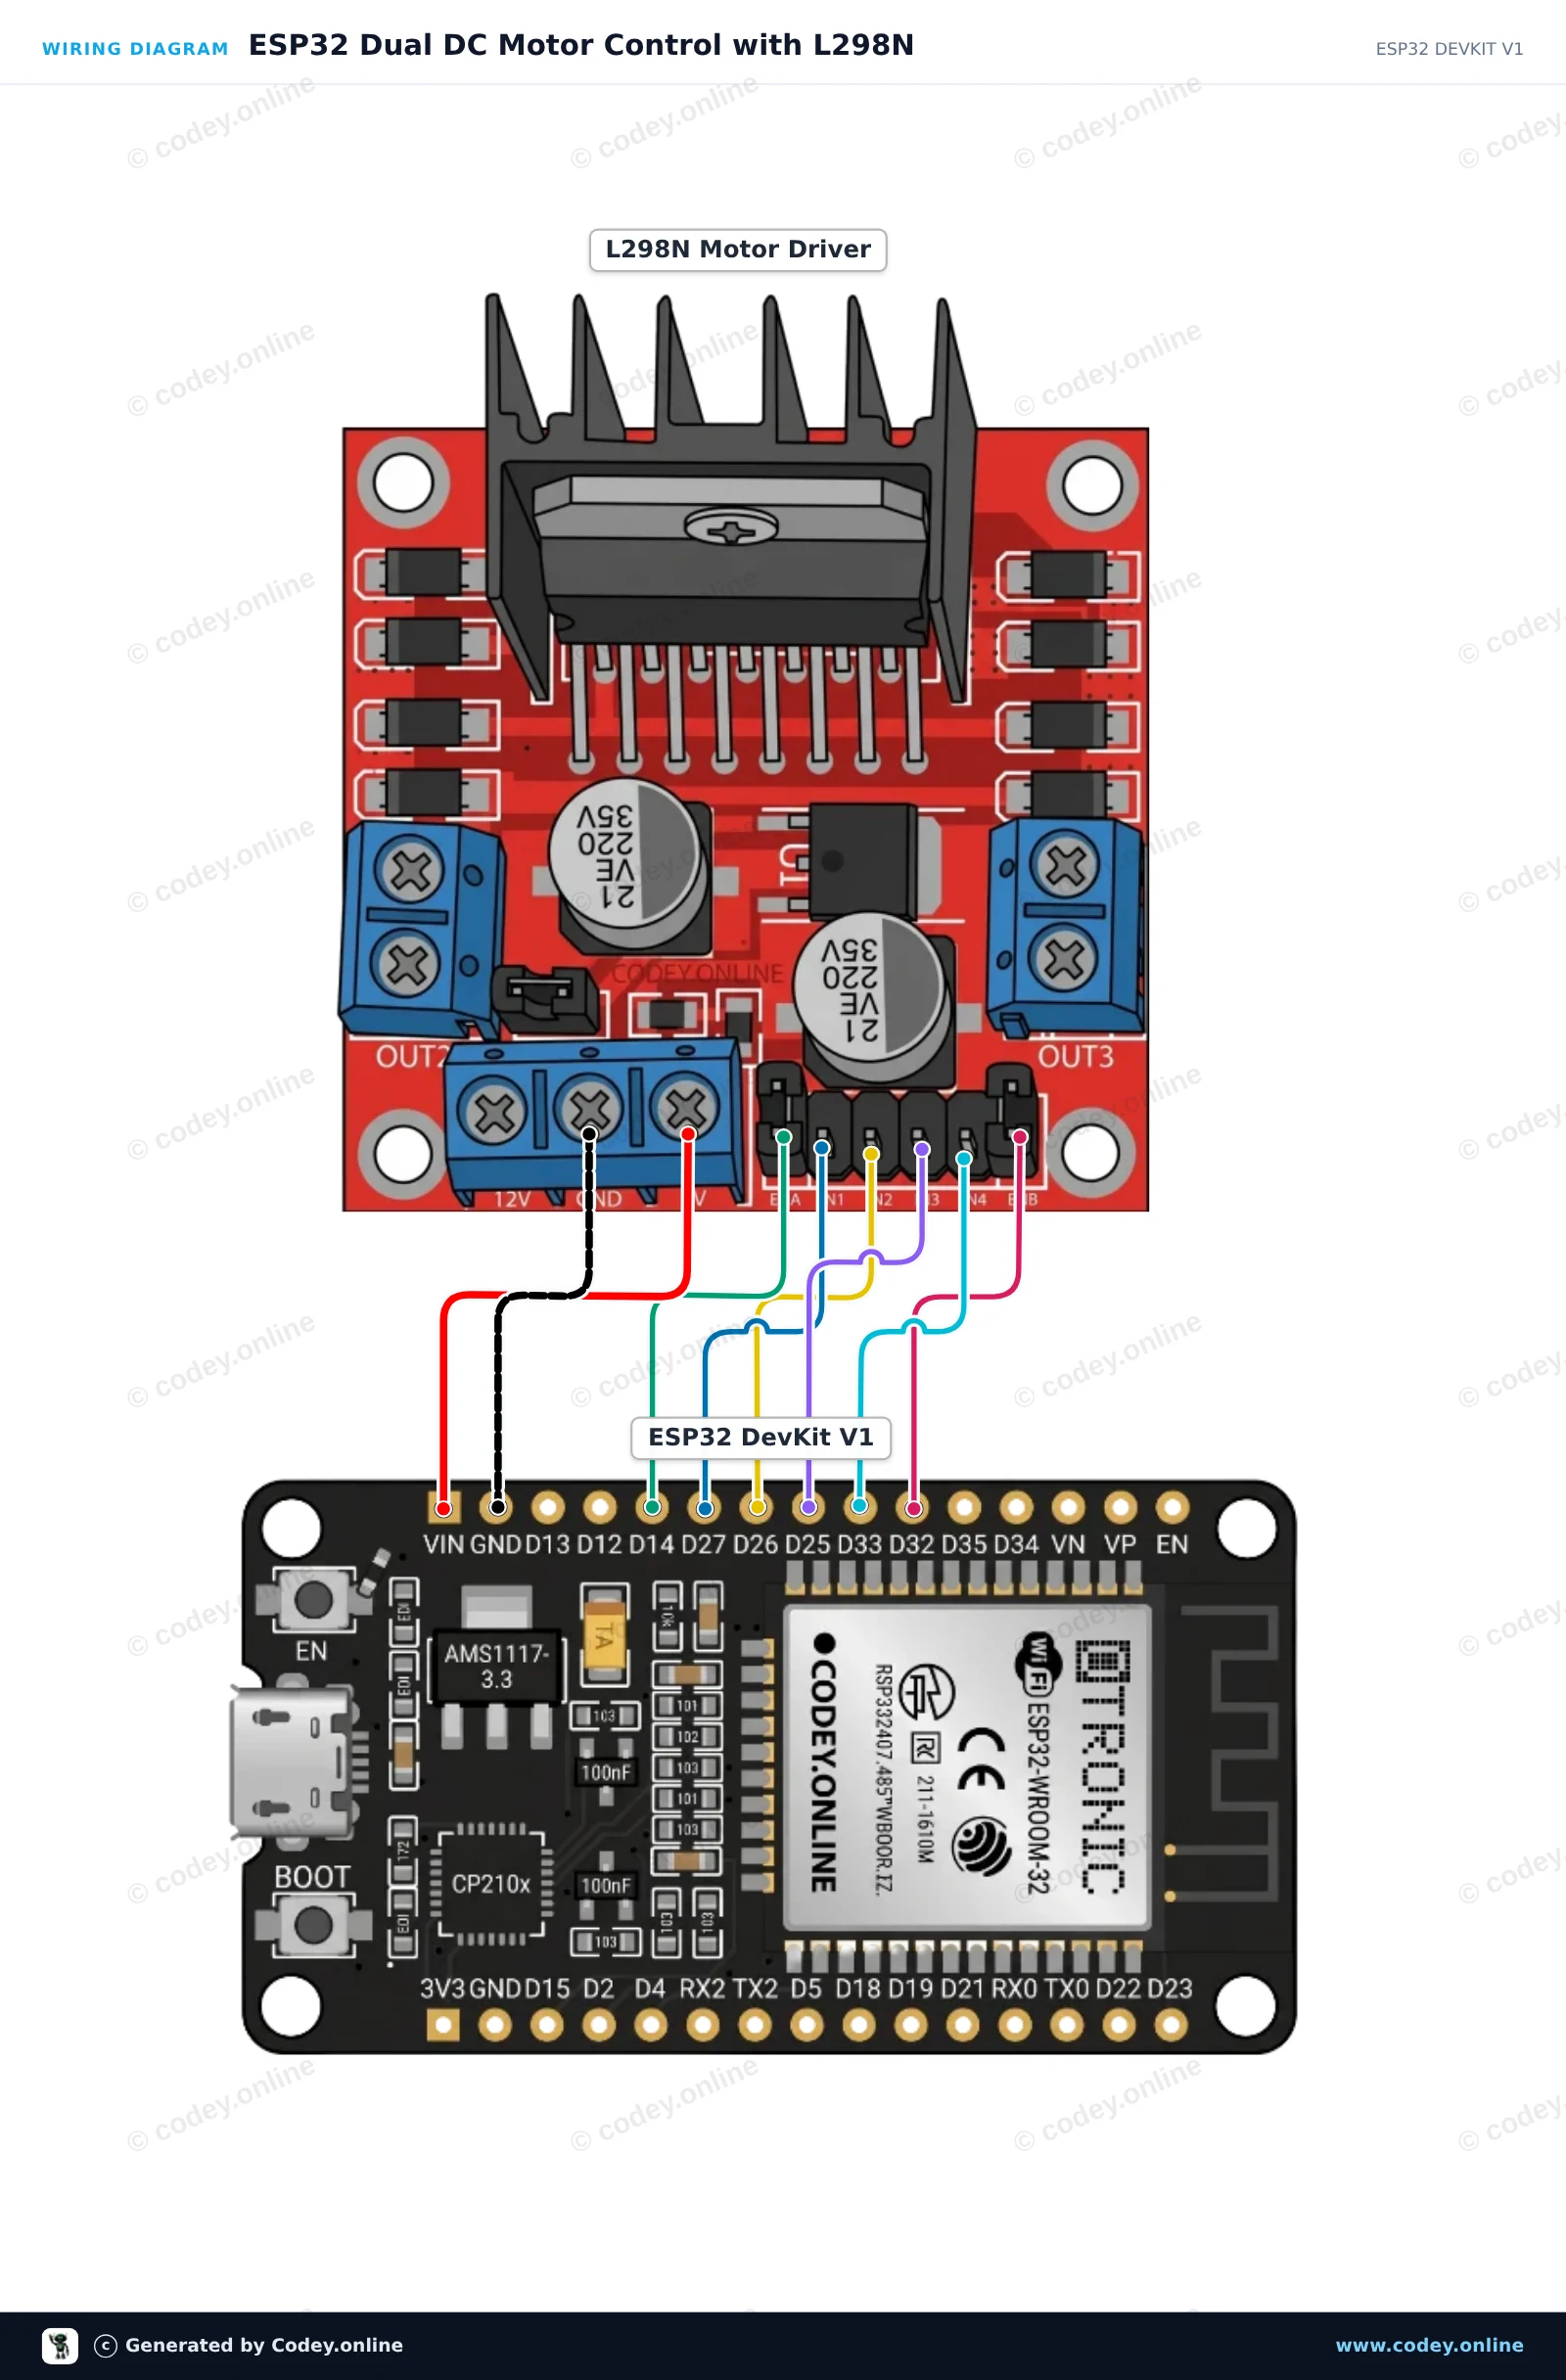
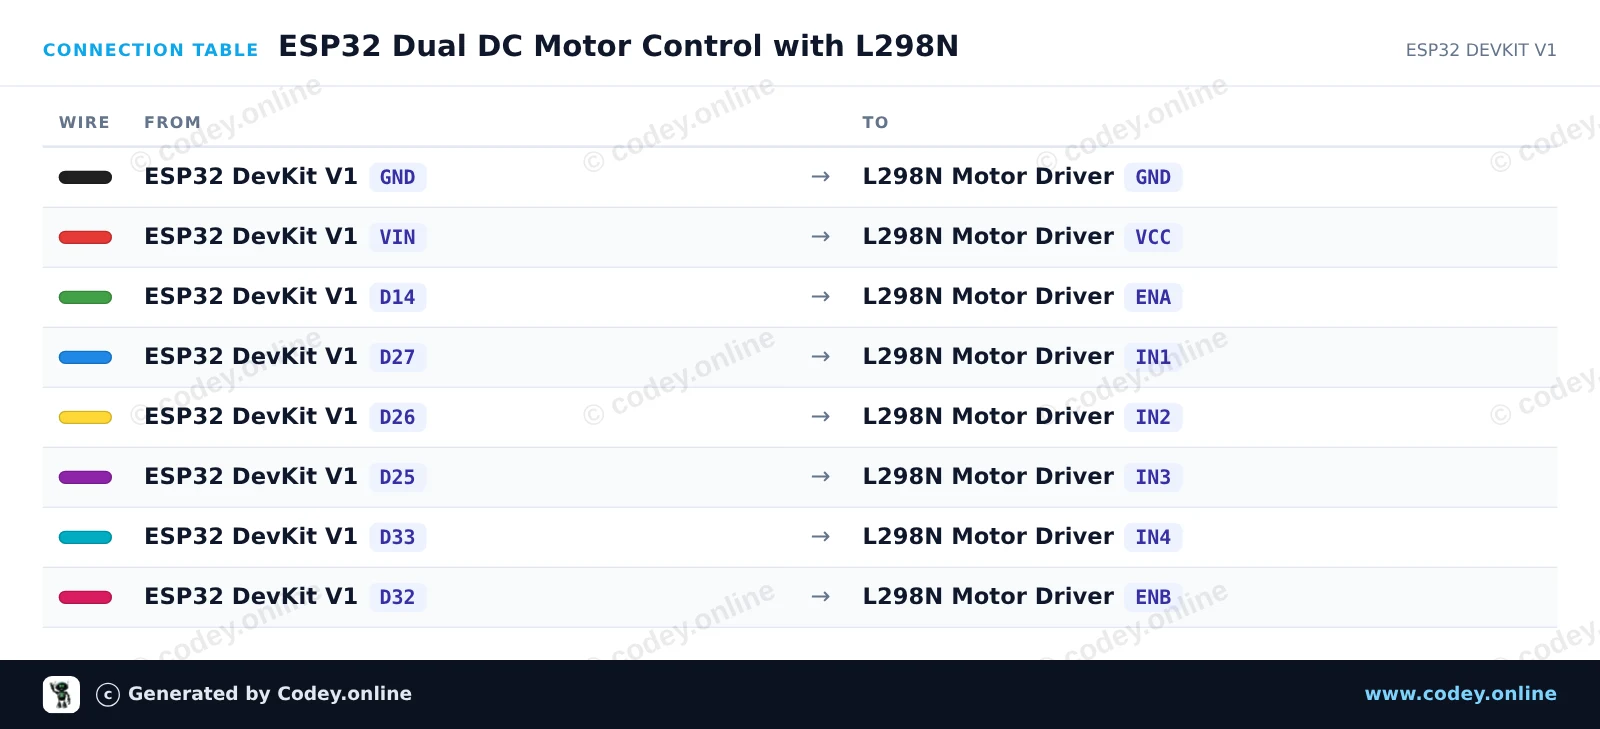
ESP32 Dual DC Motor Control with L298N

This project controls two DC motors using an ESP32 and an L298N H-bridge driver. The sketch rotates both motors forward, stops them, drives them in reverse, and demonstrates PWM speed control. Connect external power to the L298N 12V terminal to provide enough current for larger motors.

Esquema de ligação: Placa Controladora de Motor L298N vermelha num ESP32 DevKit V1
Esquema de ligação · Clique para ampliar
Tabela de ligação: Placa Controladora de Motor L298N vermelha num ESP32 DevKit V1
Tabela de ligação · Clique para ampliar
ESP32_Dual_DC_Motor_Control_with_L298N.ino · compilado e testado
/*
 * ==================================================================
 *  Generated by Codey.online  —  https://www.codey.online
 * ==================================================================
 *  Project   : ESP32 Dual DC Motor Control with L298N
 *  Board     : ESP32 DEVKIT V1 (esp32:esp32:esp32doit-devkit-v1)
 *  Parts     : L298N Motor Driver Board
 *  Libraries : none (built-in)
 *
 *  Codey Online is an AI-powered browser IDE for Arduino and ESP32.
 *  Describe your project and Codey writes the code, draws the wiring
 *  diagram and uploads it to your board, straight from the browser.
 *  This code is free to use, modify and share, without warranty.
 * ==================================================================
 */

const int ENA_PIN = 14;
const int IN1_PIN = 27;
const int IN2_PIN = 26;
const int IN3_PIN = 25;
const int IN4_PIN = 33;
const int ENB_PIN = 32;

void setMotors(int speedA, int dirA, int speedB, int dirB) {
  // Motor A direction
  if (dirA > 0) {
    digitalWrite(IN1_PIN, HIGH);
    digitalWrite(IN2_PIN, LOW);
  } else if (dirA < 0) {
    digitalWrite(IN1_PIN, LOW);
    digitalWrite(IN2_PIN, HIGH);
  } else {
    digitalWrite(IN1_PIN, LOW);
    digitalWrite(IN2_PIN, LOW);
  }
  analogWrite(ENA_PIN, speedA);

  // Motor B direction
  if (dirB > 0) {
    digitalWrite(IN3_PIN, HIGH);
    digitalWrite(IN4_PIN, LOW);
  } else if (dirB < 0) {
    digitalWrite(IN3_PIN, LOW);
    digitalWrite(IN4_PIN, HIGH);
  } else {
    digitalWrite(IN3_PIN, LOW);
    digitalWrite(IN4_PIN, LOW);
  }
  analogWrite(ENB_PIN, speedB);
}

void setup() {
  Serial.begin(115200);
  pinMode(ENA_PIN, OUTPUT);
  pinMode(IN1_PIN, OUTPUT);
  pinMode(IN2_PIN, OUTPUT);
  pinMode(IN3_PIN, OUTPUT);
  pinMode(IN4_PIN, OUTPUT);
  pinMode(ENB_PIN, OUTPUT);
  Serial.println("L298N Motor Driver Initialized");
}

void loop() {
  // Drive forward
  Serial.println("Moving Forward");
  setMotors(200, 1, 200, 1);
  delay(2000);

  // Stop
  Serial.println("Stopping");
  setMotors(0, 0, 0, 0);
  delay(1000);

  // Drive backward
  Serial.println("Moving Backward");
  setMotors(200, -1, 200, -1);
  delay(2000);

  // Stop
  Serial.println("Stopping");
  setMotors(0, 0, 0, 0);
  delay(1000);

  // Speed ramp up
  Serial.println("Ramping Speed Forward");
  for (int spd = 0; spd <= 255; spd += 15) {
    setMotors(spd, 1, spd, 1);
    delay(100);
  }
  delay(500);
  setMotors(0, 0, 0, 0);
  delay(1500);
}

Wiring diagram and example code generated by Codey.online — https://www.codey.online

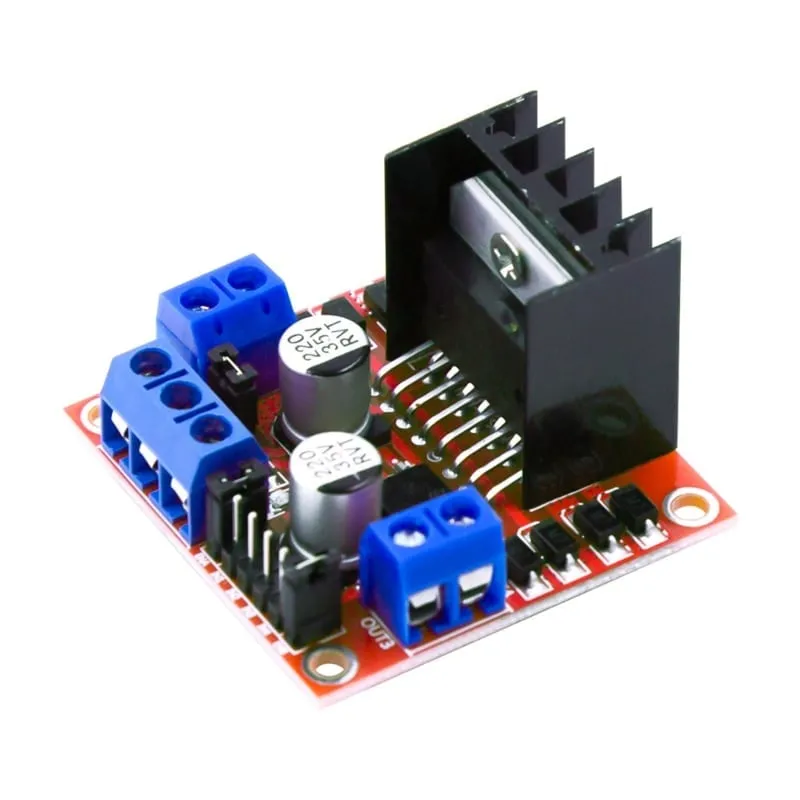
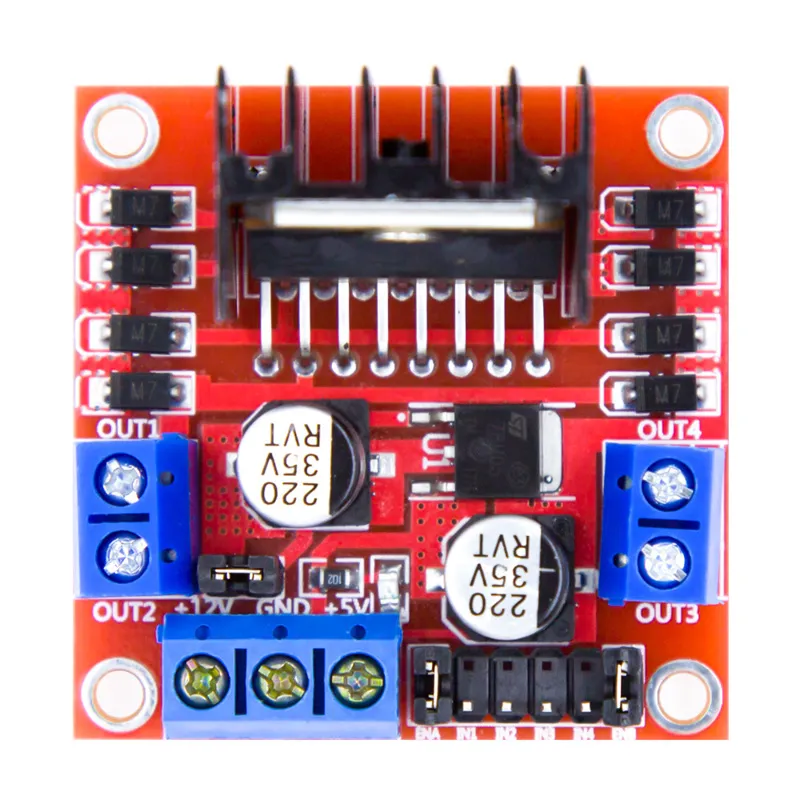
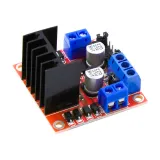
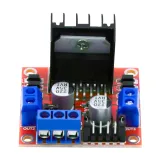
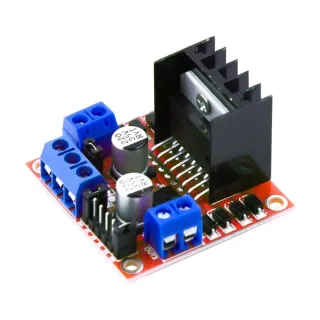
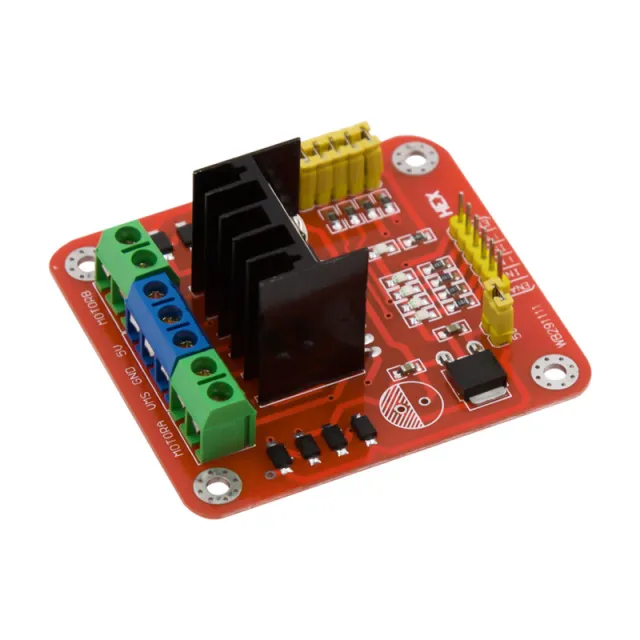
L298N Motor Driver Board – Ponte H dupla para motores DC e de passo

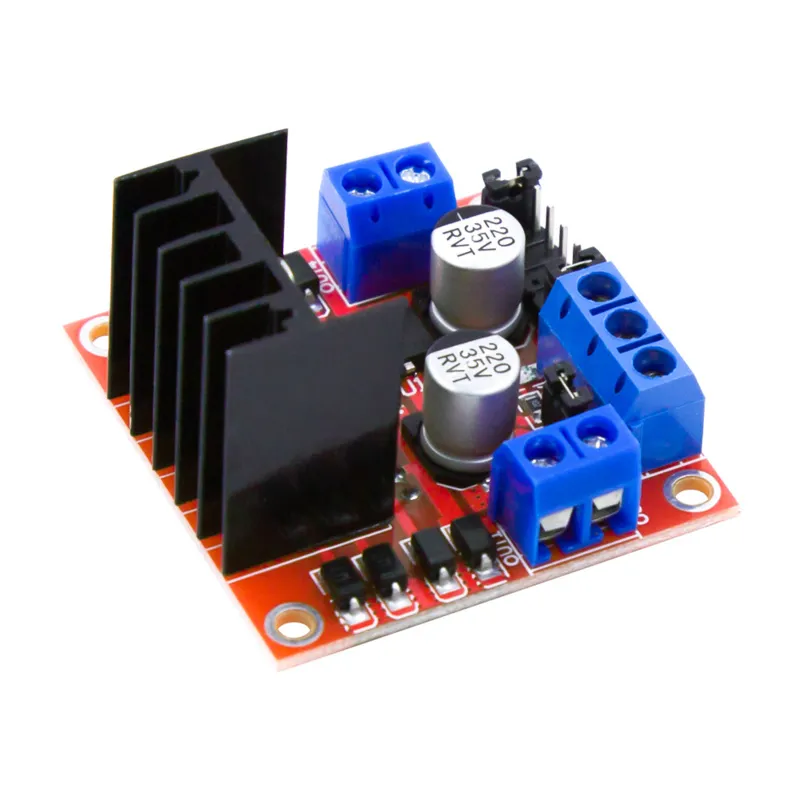
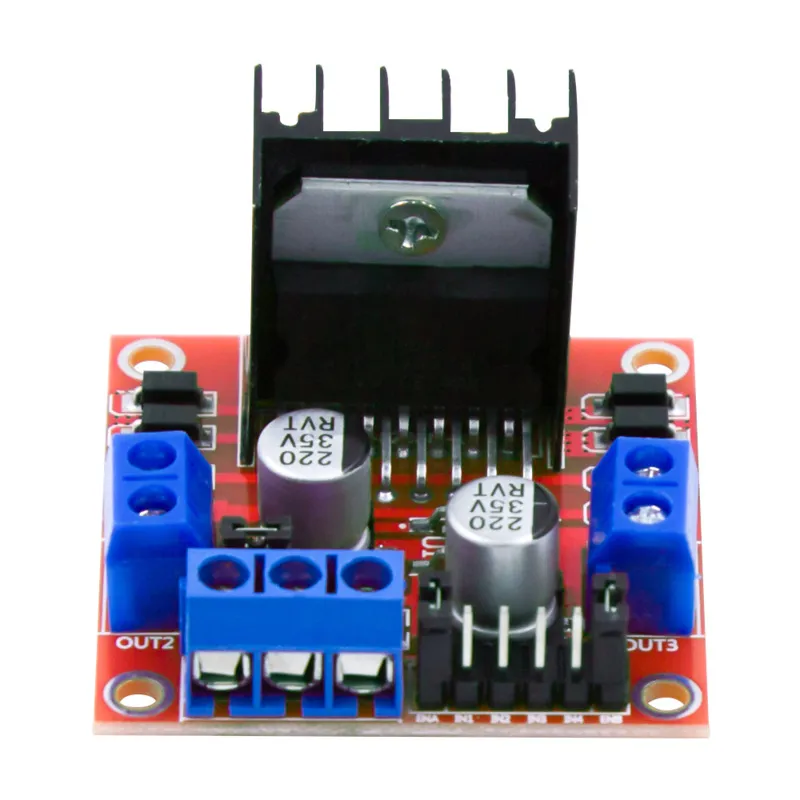
Com esta L298N Motor Driver Board, você pode controlar facilmente motores DC e motores de passo com, por exemplo, um Arduino, ESP32, Raspberry Pi, microcontrolador ou outro sistema de controle digital.

O módulo é construído em torno do conhecido driver de motor L298N Dual H-Bridge. Graças às duas pontes H integradas, você pode controlar dois motores DC escovados comuns de forma independente, incluindo o sentido de rotação e o controle de velocidade. Além disso, o módulo pode ser usado para controlar um motor de passo bipolar.

A alimentação do motor pode, de acordo com as especificações deste módulo, variar entre 5 e 35 V DC. A lógica funciona em 5 V. O L298N suporta uma corrente de até 2 A por canal em condições adequadas, sendo importante um bom arrefecimento em cargas mais elevadas.

Adequado para motores DC

O L298N não se destina apenas a motores de passo. A placa é muito adequada para o controlo de motores DC escovados comuns.

Com um único módulo, podem ser controlados até dois motores DC separadamente:

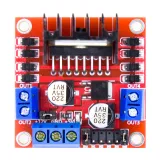
  • Motor A via OUT1 e OUT2
  • Motor B via OUT3 e OUT4

Por meio das entradas digitais, você pode definir o sentido de rotação de cada motor. Além disso, através das ligações ENA e ENB, pode ser aplicado um sinal PWM para regular a velocidade dos motores.

Isso torna possíveis, entre outras, as seguintes funções:

  • Fazer o motor girar para a frente
  • Fazer o motor girar para trás
  • Parar o motor
  • Travagem elétrica
  • Regular a velocidade com PWM
  • Controlar dois motores de forma independente

Isso torna o módulo adequado, entre outras coisas, para carros robóticos, veículos, pequenas máquinas, atuadores, ventiladores e outros projetos com motores DC.

Adequado para motores de passo

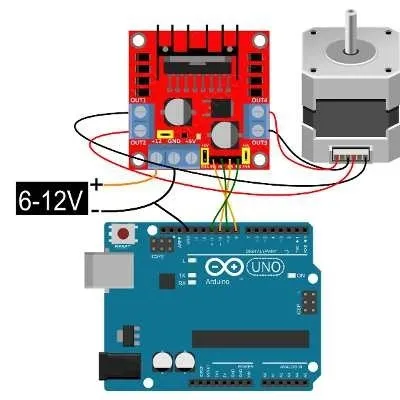
As duas pontes H também podem ser usadas em conjunto para controlar um motor de passo bipolar. As quatro saídas de motor OUT1 a OUT4 são ligadas às duas bobinas do motor de passo.

A sequência em que IN1 a IN4 são acionadas determina então o sentido de rotação e o padrão de passos.

Controlo de velocidade com PWM

Para motores DC, a velocidade pode ser regulada via PWM (Pulse Width Modulation).

Para isso, os jumpers de ENA e/ou ENB são removidos e estas ligações são conectadas a uma saída PWM do microcontrolador.

  • ENA: enable/PWM para motor A
  • ENB: enable/PWM para motor B

Quando o jumper correspondente permanece colocado, o canal fica continuamente ativado e o motor pode ser controlado através dos pinos IN sem sinal PWM separado.

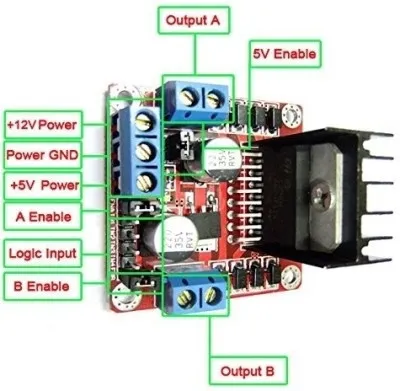
Ligações

Alimentação

Alimentação do motor / VS
Ligação para a tensão de alimentação dos motores.

GND
Massa comum para alimentação e controlo. O GND do microcontrolador e do driver do motor devem estar ligados entre si.

5V
Ligação de 5V para a lógica do módulo. Dependendo da configuração do regulador de 5V e do jumper, esta ligação pode funcionar como entrada ou saída de alimentação.

Motor A

OUT1 / OUT2
Saída da ponte H A. Aqui é ligado o motor DC A.

IN1 / IN2
Entradas digitais de controlo que determinam o sentido de rotação do motor A.

ENA
Entrada de enable do motor A. Também pode ser usada para controlo de velocidade por PWM.

Motor B

OUT3 / OUT4
Saída da ponte H B. Aqui é ligado o motor DC B.

IN3 / IN4
Entradas digitais de controlo que determinam o sentido de rotação do motor B.

ENB
Entrada de enable do motor B. Também pode ser usada para controlo de velocidade por PWM.

Controlo de um motor DC

ENA IN1 IN2 Função
HIGH HIGH LOW Sentido de rotação 1
HIGH LOW HIGH Sentido de rotação 2
HIGH LOW LOW Parar/travar
HIGH HIGH HIGH Parar/travar
LOW X X Saída desativada

O sentido de rotação real depende da forma como os dois fios do motor estão ligados a OUT1 e OUT2.

Para o motor B, o controlo funciona da mesma forma através de IN3, IN4 e ENB.

Especificações técnicas

  • Tipo: L298N Motor Driver Board
  • IC driver: L298N
  • Tecnologia do driver: Dual H-Bridge / Dual Full Bridge
  • Adequado para: motores DC escovados e motores de passo bipolares
  • Número de motores DC: máximo de 2 motores controlados de forma independente
  • Número de motores de passo bipolares: máximo de 1
  • Tensão de alimentação lógica: 5 V DC
  • Tensão de alimentação do motor do módulo: 5 – 35 V DC
  • Corrente máxima nominal do motor: 2 A
  • Controlo: lógica digital
  • Controlo de velocidade do motor DC: PWM via ENA e ENB
  • Controlo do sentido de rotação: sim
  • Ponte H dupla: sim
  • Dissipador de calor: sim
  • Saídas do motor: OUT1, OUT2, OUT3 e OUT4
  • Entradas de controlo: IN1, IN2, IN3 e IN4
  • Entradas de enable: ENA e ENB
  • Dimensões: cerca de 43 × 43 × 27 mm
  • Comprimento: 43 mm
  • Largura: 43 mm
  • Altura: 27 mm
  • Cor da placa: vermelha

Driver L298N

O L298N utilizado é um driver dual full-bridge especialmente concebido para comutar cargas indutivas como motores DC, motores de passo, relés e solenóides. Segundo o fabricante, o L298 suporta uma tensão de alimentação do motor até 46 V e dispõe, entre outras coisas, de proteção térmica.

Neste módulo completo, é considerada uma tensão de alimentação do motor de 5 a 35 V DC.

Atenção à corrente do motor

A corrente máxima indicada de 2 A deve ser considerada como o valor máximo do driver. Com correntes contínuas mais elevadas do motor, ocorre uma perda de calor considerável no L298N. A corrente contínua utilizável na prática depende, portanto, entre outros fatores, da tensão de alimentação, arrefecimento, temperatura ambiente e carga.

Além disso, verifique não apenas a corrente nominal de um motor DC, mas também a corrente de arranque e a corrente de bloqueio (stall current). Esta pode ser várias vezes superior à corrente durante o funcionamento normal.

Queda de tensão no driver

O L298N utiliza transístores de saída bipolares e, por isso, apresenta uma maior queda de tensão do que os modernos drivers de motor MOSFET. A tensão que efetivamente chega ao motor é, portanto, inferior à tensão de alimentação aplicada.

Isto é especialmente relevante em motores de baixa tensão. Para aplicações em que uma eficiência muito elevada ou uma queda de tensão muito pequena sejam importantes, um driver MOSFET moderno pode ser uma melhor escolha.

Aplicações

  • Projetos Arduino
  • Projetos ESP32
  • Carros robóticos
  • Robótica
  • Trações de duas rodas
  • Controlo de motores DC
  • Controlo de motores por PWM
  • Motores reversíveis
  • Motores de passo bipolares
  • Pequenas máquinas e mecanismos
  • Eletrónica de protótipo e hobby
  • Projetos educativos
  • Projetos de automação

Dimensões

  • Comprimento: 4,3 cm
  • Largura: 4,3 cm
  • Altura: 2,7 cm

Em resumo

A L298N Motor Driver Board é uma ponte H dupla versátil para controlar tanto motores DC comuns como motores de passo. Com um único módulo, dois motores DC podem ser controlados de forma independente para a frente e para trás, e a velocidade pode ser regulada via PWM. Como alternativa, ambas as pontes H podem ser usadas em conjunto para um único motor de passo bipolar.

Graças ao controlo digital simples, este módulo é muito adequado para uso com Arduino, ESP32 e outros microcontroladores.

  • Dual H-Bridge
  • PWM regeling
  • Voor DC-motoren
  • Voor stappenmotoren

Por que escolher este produto?

  • Twee motoren apart – Aansturing van twee DC-motoren onafhankelijk.
  • Ook stappenmotoren – Geschikt voor één bipolaire stappenmotor.
  • PWM snelheidsregeling – Toerental regelen via ENA en ENB.
  • Draairichting regelen – Motoren vooruit, achteruit, stoppen of remmen.
Especificações
Dimensõesaprox. 43 × 43 × 27 mm
Adequado paramotores DC com escovas e motores de passo bipolares
TipoPlaca driver de motor L298N
Controlológica digital
IC do driverL298N
ENAenable/PWM para motor A
ENBenable/PWM para motor B
Técnica do driverDual H-Bridge / Dual Full Bridge
Número de motores DCmáximo 2 motores controlados independentemente
Número de motores de passo bipolaresmáximo 1
Tensão de alimentação lógica5 V DC
Tensão de alimentação do motor do módulo5 – 35 V DC
Corrente máxima nominal do motor2 A
Controlo de velocidade do motor DCPWM via ENA e ENB
Controlo do sentido de rotaçãosim
Ponte H duplasim
Dissipador de calorsim
Saídas do motorOUT1, OUT2, OUT3 e OUT4
Entradas de controloIN1, IN2, IN3 e IN4
Entradas de enableENA e ENB

Frequentemente comprados juntos

Total: € 33,49

Avaliações

★★★★★ 4,7/5 3 avaliações
  • ★★★★★Yme

    Funciona bem

  • ★★★★★Theo van RijnCompra verificada

    Funciona de forma sublime. Melhor do que com relés.

  • ★★★★★Alex

    Placa muito bonita e compacta.

Escrever uma avaliação
A tua avaliação

Envio & devoluções

Envio

  • Pacote com Track & Trace€ 6,20Alemanha 1-3, França 2-3, Espanha/Itália 2-4, outros países 3-5 dias úteis
  • Pacote com Track & Trace€ 7,35Alemanha 1-3, França 2-3, Espanha/Itália 2-4, outros países 3-5 dias úteis
  • Pacote com Track & Trace€ 8,50Alemanha 1-3, França 2-3, Espanha/Itália 2-4, outros países 3-5 dias úteis
  • Pacote com Track & Trace€ 9,15Alemanha 1-3, França 2-3, Espanha/Itália 2-4, outros países 3-5 dias úteis
Tudo sobre envios

Devoluções

Não ficas satisfeito? Tens 30 dias após a receção para devolver o produto.

Tudo sobre devoluções

Vistos recentemente

10x Diodo LED Transparente 5mm Verde 3V

10x Diodo LED Transparente 5mm Verde 3V

€ 1,85
Garra jacaré 35mm Vermelho

Garra jacaré 35mm Vermelho

€ 0,50
3296W 10R (W100) Trimpot Trimmer Potentiometer

3296W 10R (W100) Trimpot Trimmer Potentiometer

€ 0,85
10x Diodo LED Transparente 5mm Laranja 2V

10x Diodo LED Transparente 5mm Laranja 2V

€ 1,85
Acoplamento para Roda 18 mm / 3 mm

Acoplamento para Roda 18 mm / 3 mm

€ 2,10