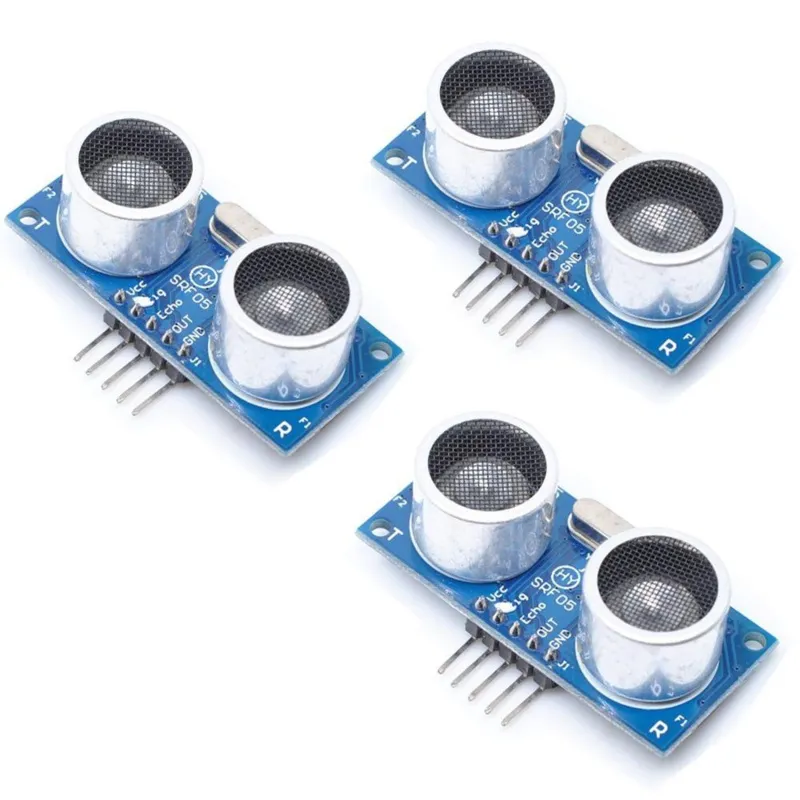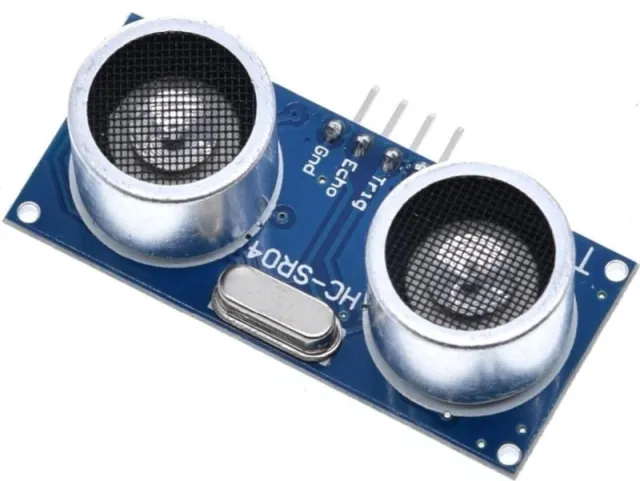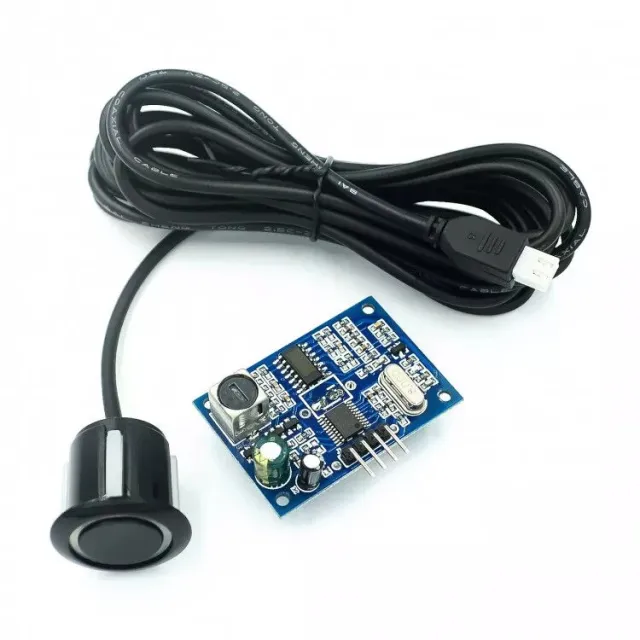
Ultrasone afstandssensormodule voor het detecteren van objecten en meten van afstand, geschikt voor robotvoertuigen en obstakeldetectie.
SKU: OT3624 Número do artigo: NB009 EAN: 8720618827135 Localização: F08.01
Alternativa
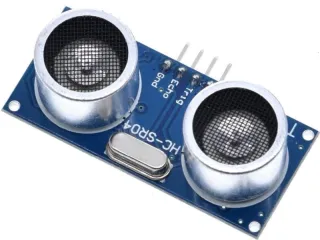
Sensor de distância ultrassónico HC-SR04
€ 2,89
Ver esta alternativa
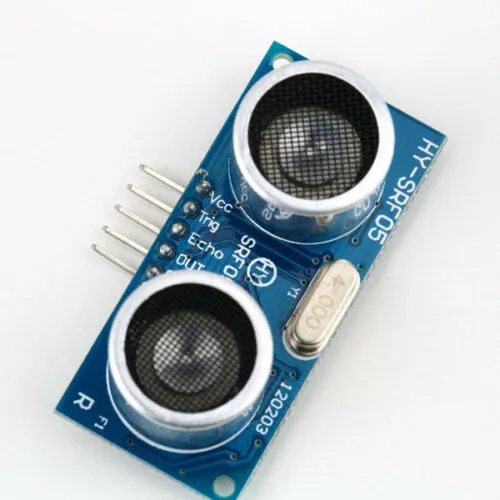
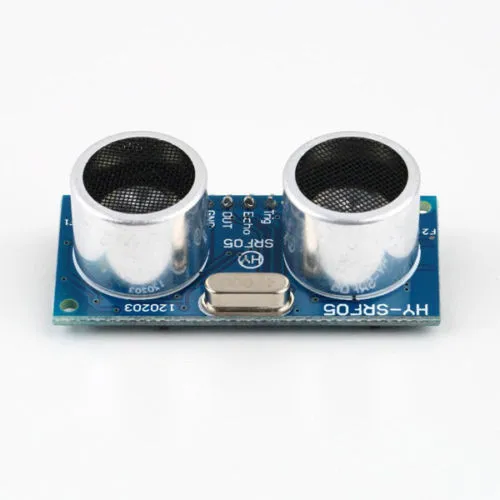
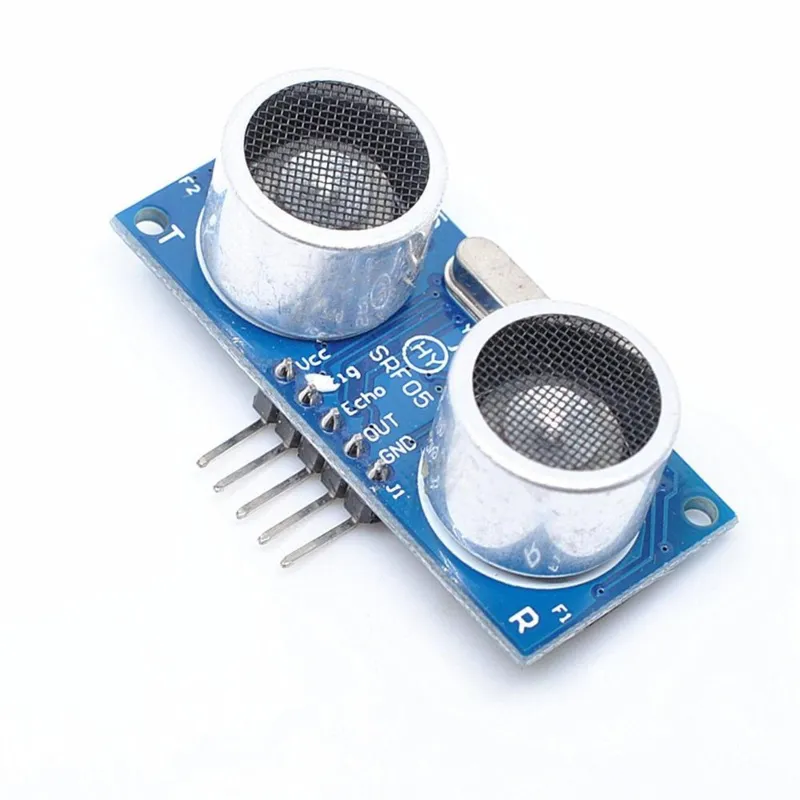
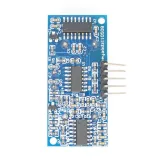
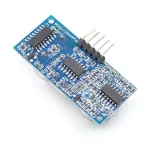
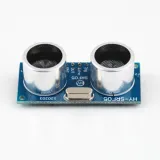
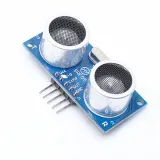
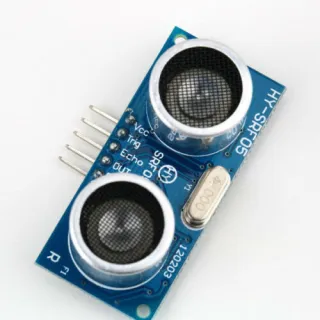
O módulo HY-SRF05 Ultrasonic Range Finder utiliza ondas sonoras ultrassónicas para detetar a presença e medir a distância até aos objetos à sua frente.
CARACTERÍSTICAS PRINCIPAIS:
alcance de deteção de 2cm -450cm (15 pés)
funcionamento a 40 kHz
campo de visão de ±15 graus
funcionamento a 5V
O alcance de deteção e medição é de 2 cm a 450 cm, com uma precisão indicada de ± 2 mm. O som ultrassónico pulsa a 40 kHz e não é audível para o ouvido humano. O HY-SRF05 é uma versão com maior precisão do que o HC-SR04, mas é de resto semelhante em termos de funcionalidade.
Estes módulos são frequentemente utilizados em veículos robóticos para detetar e evitar obstáculos. Como utilizam ondas sonoras para deteção, não são sensíveis a fontes de luz ou a superfícies refletoras óticas como pode acontecer com o IR. Ao usar som em vez de luz, também é possível medir o tempo necessário para o som regressar em eco e, por isso, a distância ao objeto pode ser calculada com uma boa precisão, o que pode ser bastante útil.
Os módulos têm um 'campo de visão' de cerca de ±15 graus, por isso às vezes são montados num servomotor para que o sensor possa 'olhar' para o seu ambiente. O facto de os sensores parecerem um par de olhos também contribui para o fator cool.
O módulo está normalmente inativo.
É enviada para o pino TRIG do módulo, normalmente por um microcontrolador, uma pulsação HIGH lógica de 10uSec ou mais larga. Isto inicia um ciclo de deteção no módulo.
O módulo emite oito rajadas de som de 40KHz e coloca a sua saída no pino ECHO em HIGH.
Quando o sinal é refletido por um objeto e detetado pelo módulo, o pino ECHO é reposto para LOW.
Ao medir durante quanto tempo o pino ECHO se mantém em HIGH, a distância ao objeto pode ser calculada usando a fórmula básica (Tempo em que o ECHO se mantém em HIGH * Velocidade do som / 2) Dividir por 2 é necessário porque o som tem de viajar em ambas as direções (ida e volta) e queremos apenas saber a distância.
Se não houver retorno de eco (nenhum objeto detetado ou o sinal estiver bloqueado), o módulo continuará a baixar o pino ECHO após um atraso fixo. Este atraso pode variar, mas é de cerca de 200 mSec nos módulos que medi. Isto é necessário para evitar que o módulo fique preso quando não há eco.
A velocidade do som varia um pouco com a temperatura do ar, por isso, para máxima precisão, a temperatura do ar pode ser medida e usada para calcular a velocidade atual do som, mas não é necessário para fins básicos de deteção de colisões.
Ligações do módulo:
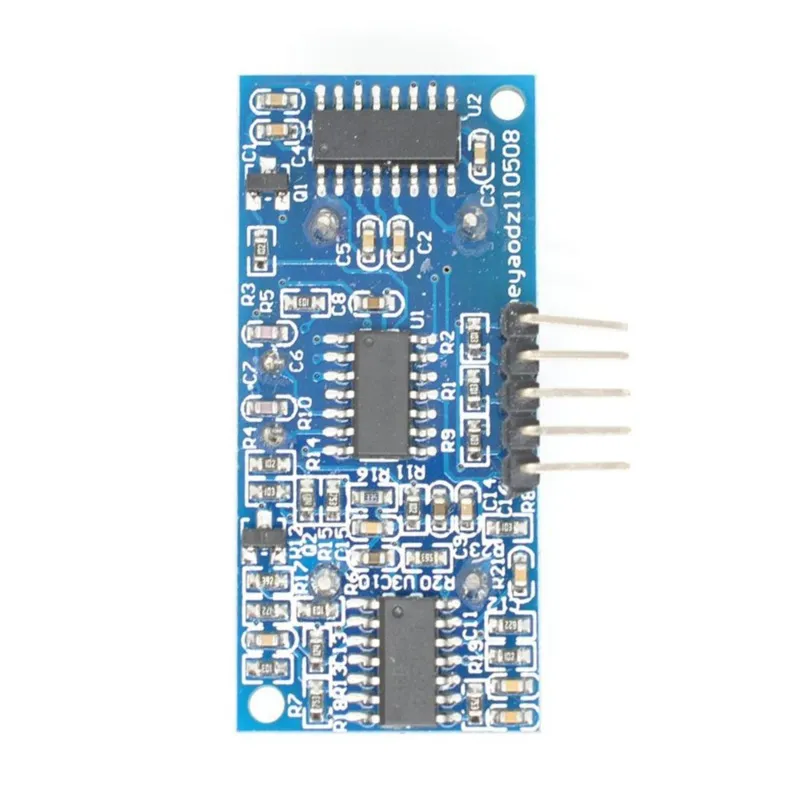
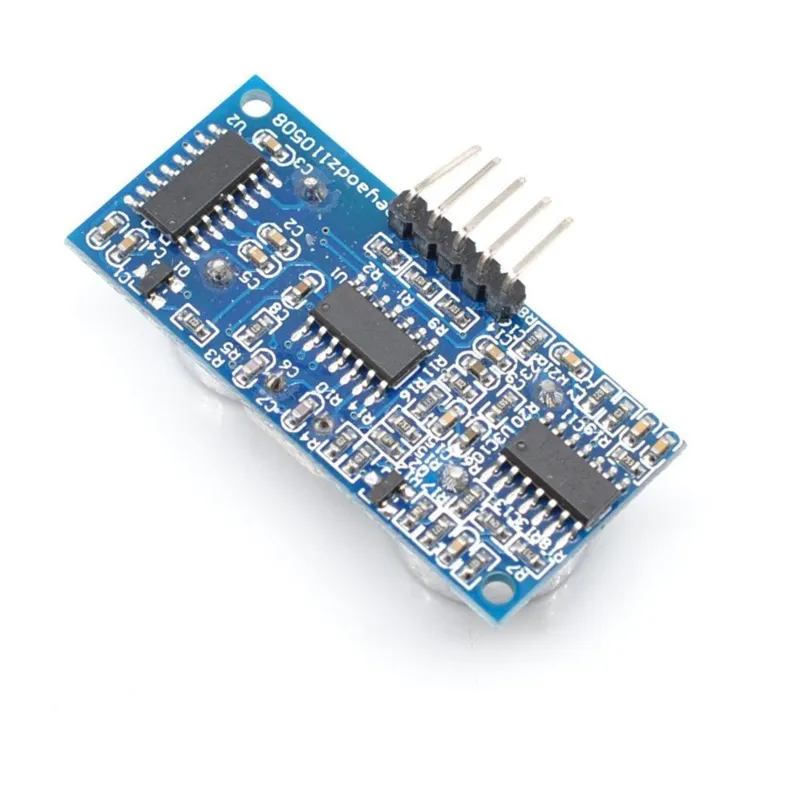
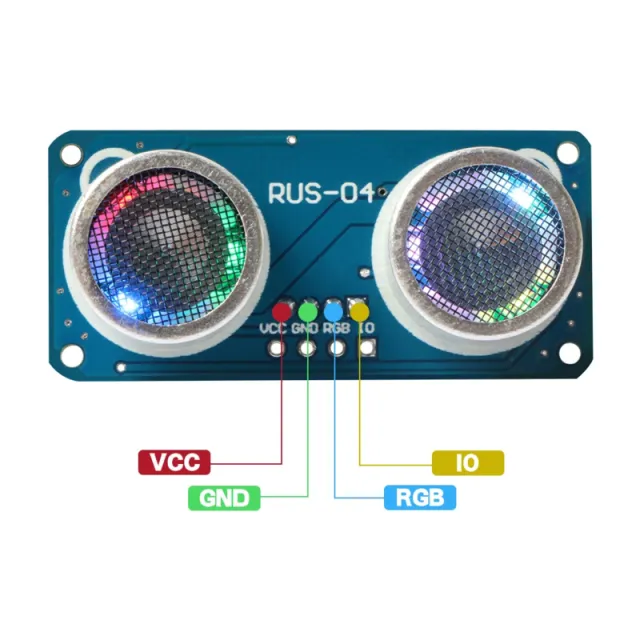
Há um header de 5 pinos na montagem. O pino GND está ligado à massa do sistema e o pino Vcc está ligado a 5V. O pino TRIG é um pino de entrada no qual é aplicada uma pulsação de 10uSec para iniciar o ciclo de medição. O pino ECHO é um pino de saída que se mantém em HIGH durante o tempo desde o momento em que o módulo emite uma pulsação de 40KHz até receber o eco de volta. O pino OUT não é utilizado.
1 x 5 header
VCC – Ligar a 5V.
TRIG – Entrada de trigger – Ligar a um pino de saída digital no MCU. Uma pulsação de 10 uSec ou mais larga inicia um ciclo de medição
ECHO - Saída de eco - Ligar a um pino de entrada digital no MCU. Este pino é mantido em high durante o ciclo de medição.
OUT – Não utilizado
GND – Ligar à massa do sistema. Esta massa deve ser comum ao MCU.
| Alcance de deteção | 2 cm - 450 cm |
|---|---|
| Frequência | 40 kHz |
| Precisão | ±2 mm |
| Campo de visão | ±15 graus |
Ainda sem avaliações.
Não ficas satisfeito? Tens 30 dias após a receção para devolver o produto.
Tudo sobre devoluções
Módulo sensor de distância ultrassónico HY-SRF05 5 pinos